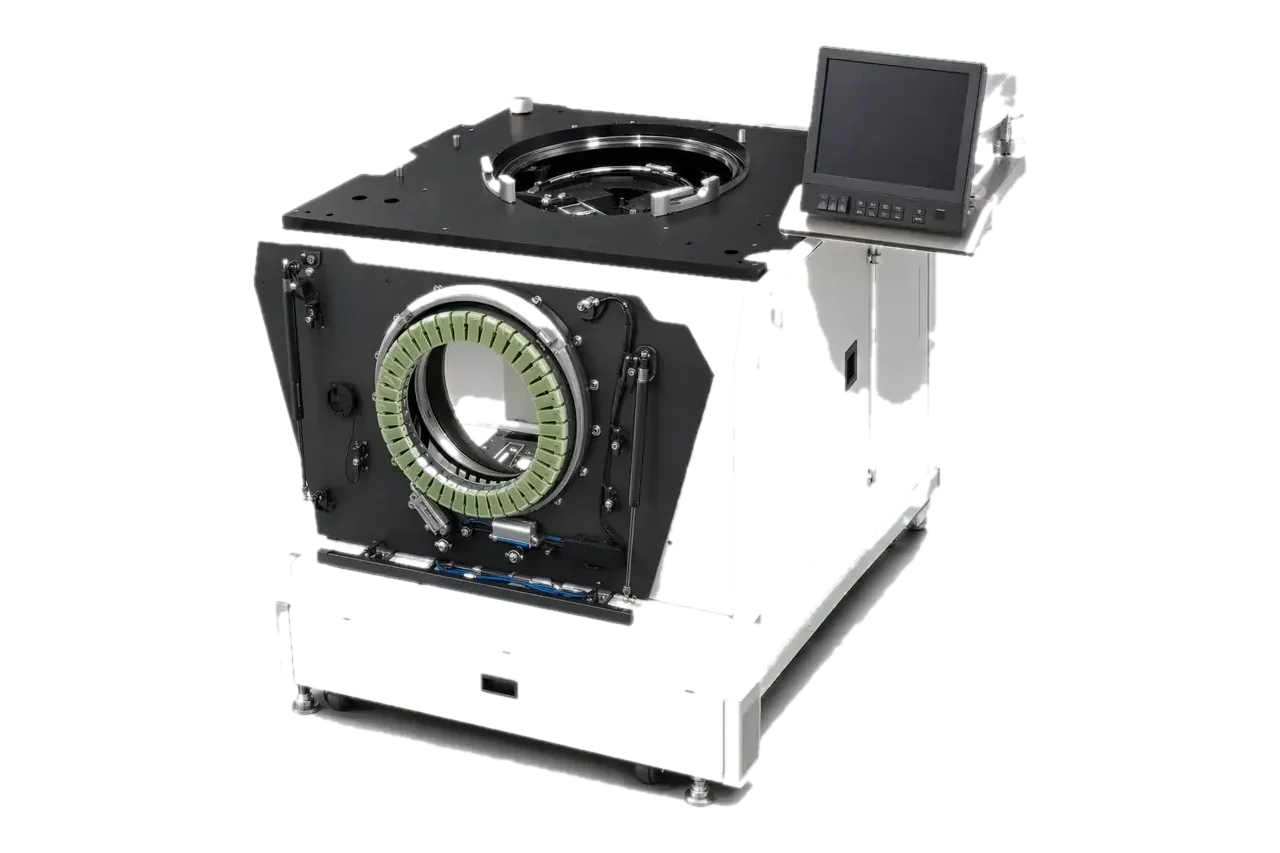
探针卡装配设备类别视觉;实际取针、矫正与激光微焊接工位按针型、卡型和样品设计。
逐条文字说明
- 工艺链路
- 三段夹爪换手
- 焊接方式
- 焊点状态由视觉确认
- 焊后检测
- 确认焊接位置与接触面
- 闭环验证
- 电性与整卡机械双重复核
设备与工程方案
适用场景
适用于以下探针卡制造、测试与维护环节。
新卡型导入
人工装配标准化
装配后检查
逐条文字说明
- 新卡型导入
- 从针型、基板和定位基准建立工艺窗口与治具方案。
- 人工装配标准化
- 把依赖个人经验的步骤转为配方、图像、判定和异常记录。
- 装配后检查
- 把 AOI、XYZ、针高/受力和电性结果关联到装配批次。
SPECIFICATIONS
主要规格
具体配置根据卡型、接口、现场条件和验收项目确定。
展开完整规格表
| 项目 | 规格 / 配置 | 说明 |
|---|---|---|
| 配方与追溯 | 工单、材料、人员、配方版本、过程结果 | 支持版本追溯与复盘 |
| 装配后验证 | AOI、针尖 XYZ、Pin Force、电性检查 | 按验收方法选择组合 |
| 安全 | 运动边界、治具互锁与异常停机 | 随设备风险评估确认 |
WORKFLOW
工作流程
01 取针
02 矫正
03 焊接
04 焊后验证
逐条文字说明
- 取针
- 取针夹爪自摆盒取出探针并贴靠矫正平台固定端 换手过程避免额外变形是精度前提
- 矫正
- 矫正平台夹持并完成姿态校正 夹爪共面度与垂直度是关键装配指标
- 焊接
- 焊接夹爪转移探针后执行激光微焊接 焊点一致性通过视觉与配方控制
- 焊后验证
- 自动对焦检测位置,随后接 PCT5801 与 DeepTouch1000 把焊接问题在装配阶段就定位出来
FAT / SAT
项目实施
样品评估
技术协议
FAT 工厂验收
SAT 现场验收
逐条文字说明
- 样品评估
- 确认对象、接口、现状、失效模式和可用于验证的样品。
- 技术协议
- 确定配置、量测方法、阈值、节拍、数据接口和双方责任。
- FAT 工厂验收
- 使用约定样品验证功能、重复性、报告和异常处理。
- SAT 现场验收
- 完成现场联调、培训、上下游接口和遗留问题闭环。
CONFIGURATION
配置与验收
以下内容用于说明系统构成、选配项目和最终验收方式。
工艺参数
位置精度与 UPH 根据目标探针、基板和治具的样品实验确定;跨客户通用指标不作对外承诺。
闭环能力
焊后电性验证由 PCT5801 承担,整卡压合与针尖三维检查由 DeepTouch1000 承担,异常可回溯到具体针位。
交付内容
治具、算法、节拍和后检组合写入技术协议,并通过 FAT/SAT 验证。
把卡型、接口和目标交给工程团队
提交样品、现有设备、当前问题和目标节拍;我们将在 1 个工作日内确认收到。