イメージセンサ試験 · ソリューション段階
CMOSイメージセンサ・テストソリューション
イメージセンサ試験のボトルネックは画像データにあります。フレームが大きく、サイト数が増えるほど、データをワークステーションへ戻して処理するだけでタクトを消費します。本ソリューションはEVA100プラットフォーム上で各サイトにAPU(Acceleration Processing Unit)画像処理ボードを1枚ずつ配置し、MIPI CSI-2またはDVPで画像を取得、アルゴリズムはサイトローカルで実行してワークステーションへは戻さず、サイト間は完全に独立します。本ページの内容は2022年のトレーニング資料のソリューション章に基づくもので、ソリューション段階であり、販売製品ではありません。テスト項目リストと納入形態は未定義です。
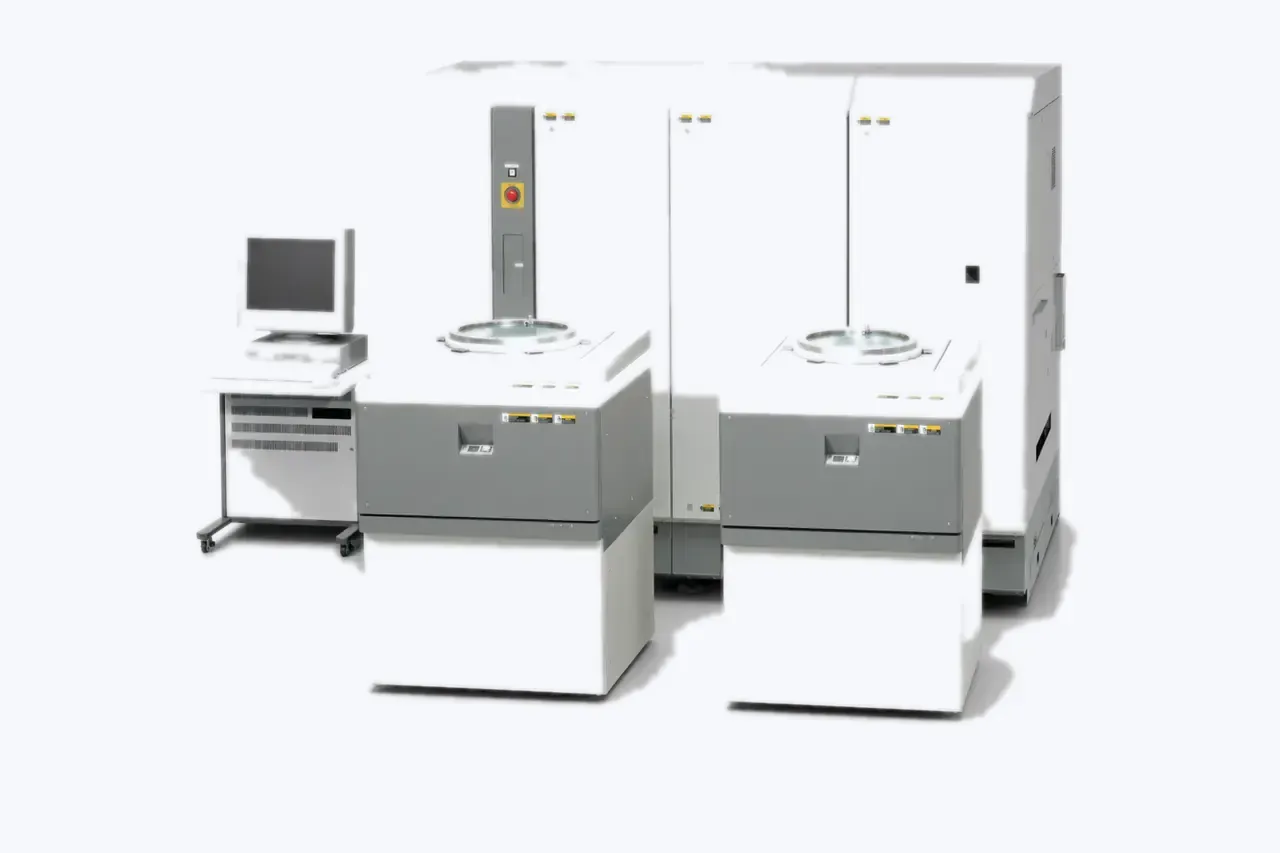
装置カテゴリーのビジュアルであり、EVA100 実機ではありません。ソリューションのハードウェア形態は実際のエンジニアリング定義に基づきます。
各項目の文章説明
- 段階
- 販売製品ではありません
- アーキテクチャ
- 画像取得と処理をサイトローカルで完結
- インターフェース
- DVP 10/12 bit と LVDS は拡張オプション
- 演算能力
- 4コアARM + 128 GPUコア
装置・エンジニアリングソリューション
適用分野
本ソリューションが対象とする応用分野です。
マルチサイト並列CIS試験
画像インターフェースによる取り込み
アルゴリズムのローカル実行
各項目の文章説明
- マルチサイト並列CIS試験
- サイトごとに画像データを独立して処理し、集中転送に伴う通信オーバーヘッドを回避します。trim系の操作にとくに適しています。
- 画像インターフェースによる取り込み
- MIPI CSI-2 D-PHY の 1/2/4 data lane で画像を取り込みます。DVP 10/12 bit と LVDS は拡張オプションで、RGB、YUV、RAW のフォーマット群をカバーします。
- アルゴリズムのローカル実行
- デモ条件では3264 × 2464、8フレームの画像に対するアルゴリズム処理が約100 msです。
SPECIFICATIONS
主な仕様
最終構成は、デバイスのインターフェース、画像フォーマット、サイト数、エンジニアリング条件に合わせて決定します。
仕様表をすべて表示
| 項目 | 仕様・構成 | 補足 |
|---|---|---|
| 画像フォーマット | RGB888 / RGB666 / RGB565、YUV422-8b / YUV444-8b、RAW6 / 7 / 8 / 10 / 12 / 14 | デバイスの出力フォーマットに合わせて設定 |
| ソフトウェアスタック | EVAテストシーケンス / 画像処理API / 光源API / APUドライバ | EVA100システムソフトウェア上で動作 |
| デモ結果 | 3264 × 2464、8フレーム、アルゴリズム実行約100 ms | トレーニング資料に記載のデモ条件 |
| ロードマップの方向 | D-PHYは2.5 Gbps/laneへ、C-PHYは2.5 Gsym/s per trioへ進化 | 資料に記載のロードマップ時点は2021年で、現状はエンジニアリングでの確認が必要 |
WORKFLOW
運用フロー
01 デバイスとインターフェースの確認
02 APUと光源の構成
03 アルゴリズムとシーケンスの開発
04 ソリューション検証
各項目の文章説明
- デバイスとインターフェースの確認
- プロジェクト化後の典型的な進め方として、センサー出力インターフェース、画像フォーマット、サイト数を確定します。
- APUと光源の構成
- サイト数に応じて画像ボード、制御光源、EVA100リソースを構成します。
- アルゴリズムとシーケンスの開発
- 画像処理アルゴリズムはAPUに配置し、テストシーケンスはEVA100で実行します。
- ソリューション検証
- デモとサンプルでタクトとデータパスを検証し、その後に納入形態を定義します。
PROJECT OUTLINE
プロジェクト化後の進め方(参考)
要求とデバイスの評価
技術仕様書
ソリューション検証
納入の定義
各項目の文章説明
- 要求とデバイスの評価
- センサーのインターフェース、画像フォーマット、サイト数、目標タクトを確認します。
- 技術仕様書
- ソリューションの範囲、ハードウェア構成、アルゴリズムの境界、責任範囲を定義します。
- ソリューション検証
- サンプルとデモでデータパスとタクトを検証します。
- 納入の定義
- 検証結果に基づき納入形態と受入方法を確定します。
CONFIGURATION
構成・受入条件
以下は本ソリューションの出典、帰属の境界、未定義項目を示します。
出典と段階
内容は2022年のEVA100トレーニング資料のCMOSイメージセンサ・ソリューション章(システムアーキテクチャ、APU仕様、デモデータ)に基づきます。資料中のロードマップ時点は2021年であり、本ページはソリューション段階として記載し、量産供給品であるとの主張は行いません。
帰属の境界
本ソリューションはAdvantest EVA100プラットフォームに基づきます。画像処理ボード(APU)のエンジニアリング主体は資料に明記されておらず、本ページでは自社開発の主張は行いません。
未定義項目
テスト項目リスト、判定方法、納入形態は資料で定義されておらず、個別のエンジニアリングプロジェクトで確定する必要があります。
デバイスのインターフェースと目標をお知らせください
サンプル、既存装置、現在の課題、目標タクトをお送りください。1営業日以内に受領をご連絡します。